美团无人机 · 导航定位组 · SLAM 定位算法
LPS Relocalization 激光全局重定位系统
面向无人机连续无光飞行中的累积漂移风险,基于高精度激光雷达地图,在先验位姿误差较大的情况下估计全局 4-DoF 位姿,为定位跟踪模块提供可靠的重启条件。
测试结果
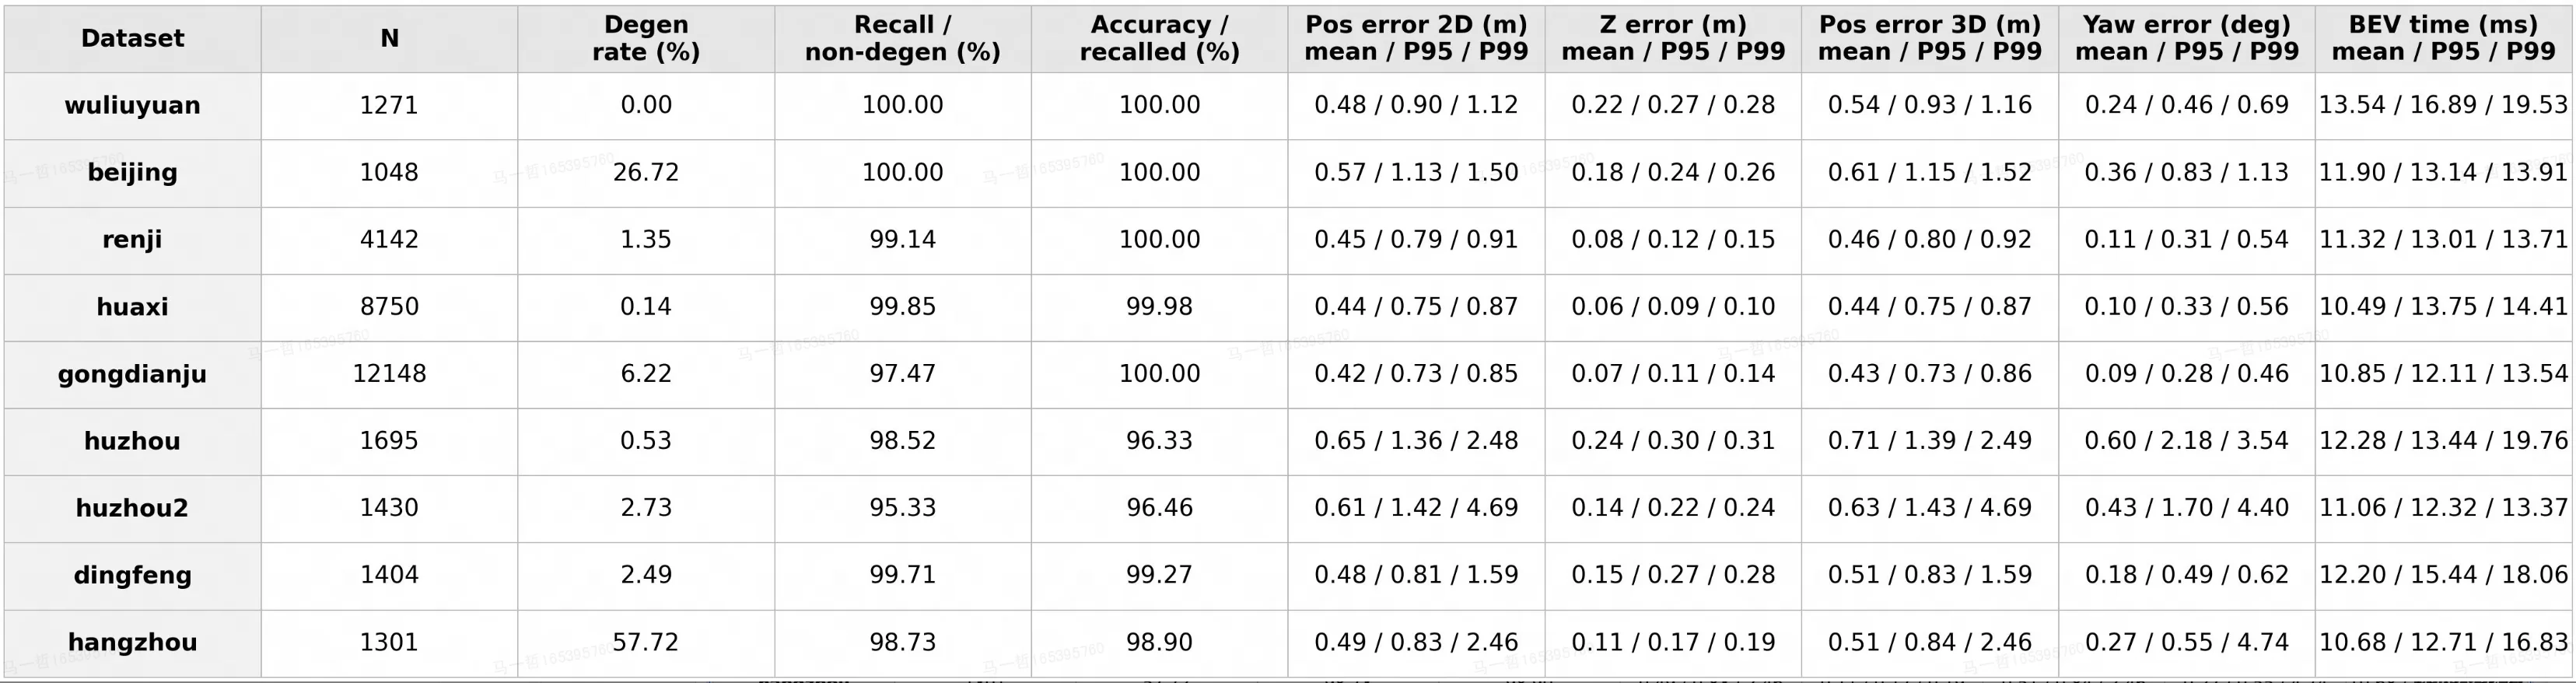
在多类飞行场景和运营航线的离线测试中,系统在纹理丰富场景达到 100% 准确率,4-DoF 位姿误差 P99 小于 1 m / 1°;面对纹理退化区域,系统能够主动拒绝低置信度结果,输出准确率保持在 99% 以上。
项目背景与职责
LPS(LiDAR Positioning System)由 Tracking 与 Relocalization 两个模块构成。Tracking 负责连续定位;当系统缺少精准初值或跟踪失效时,Relocalization 需要在更大的位置与偏航角范围内搜索,为 Tracking 恢复提供全局位姿。
我独立推进候选方案调研、原型验证、算法设计与工程优化,并完成多场景批量离线测试。工作重点不仅是提升召回和精度,还要同时满足机载 SoC 算力、地图存储、在线时延与异常安全等工程约束。
- 验证全局点云配准、几何描述子与高程图模板匹配三类技术路线,摸清能力边界;
- 完成从0到1的开发和性能优化,形成功能完备、性能优秀的Demo;
- 完成批量数据集回归测试,性能指标超预期,有望提前上线。
候选方案验证与选型
前期围绕召回率、精度和耗时对三种方案进行验证。两类稀疏特征方案在特定条件下可以获得较高精度,但对无人机下视点云的密度和视角变化更敏感;BEV 高程图能够利用更完整的场景纹理,最终成为主推方向。
1. 基于 G3Reg 的全局点云配准
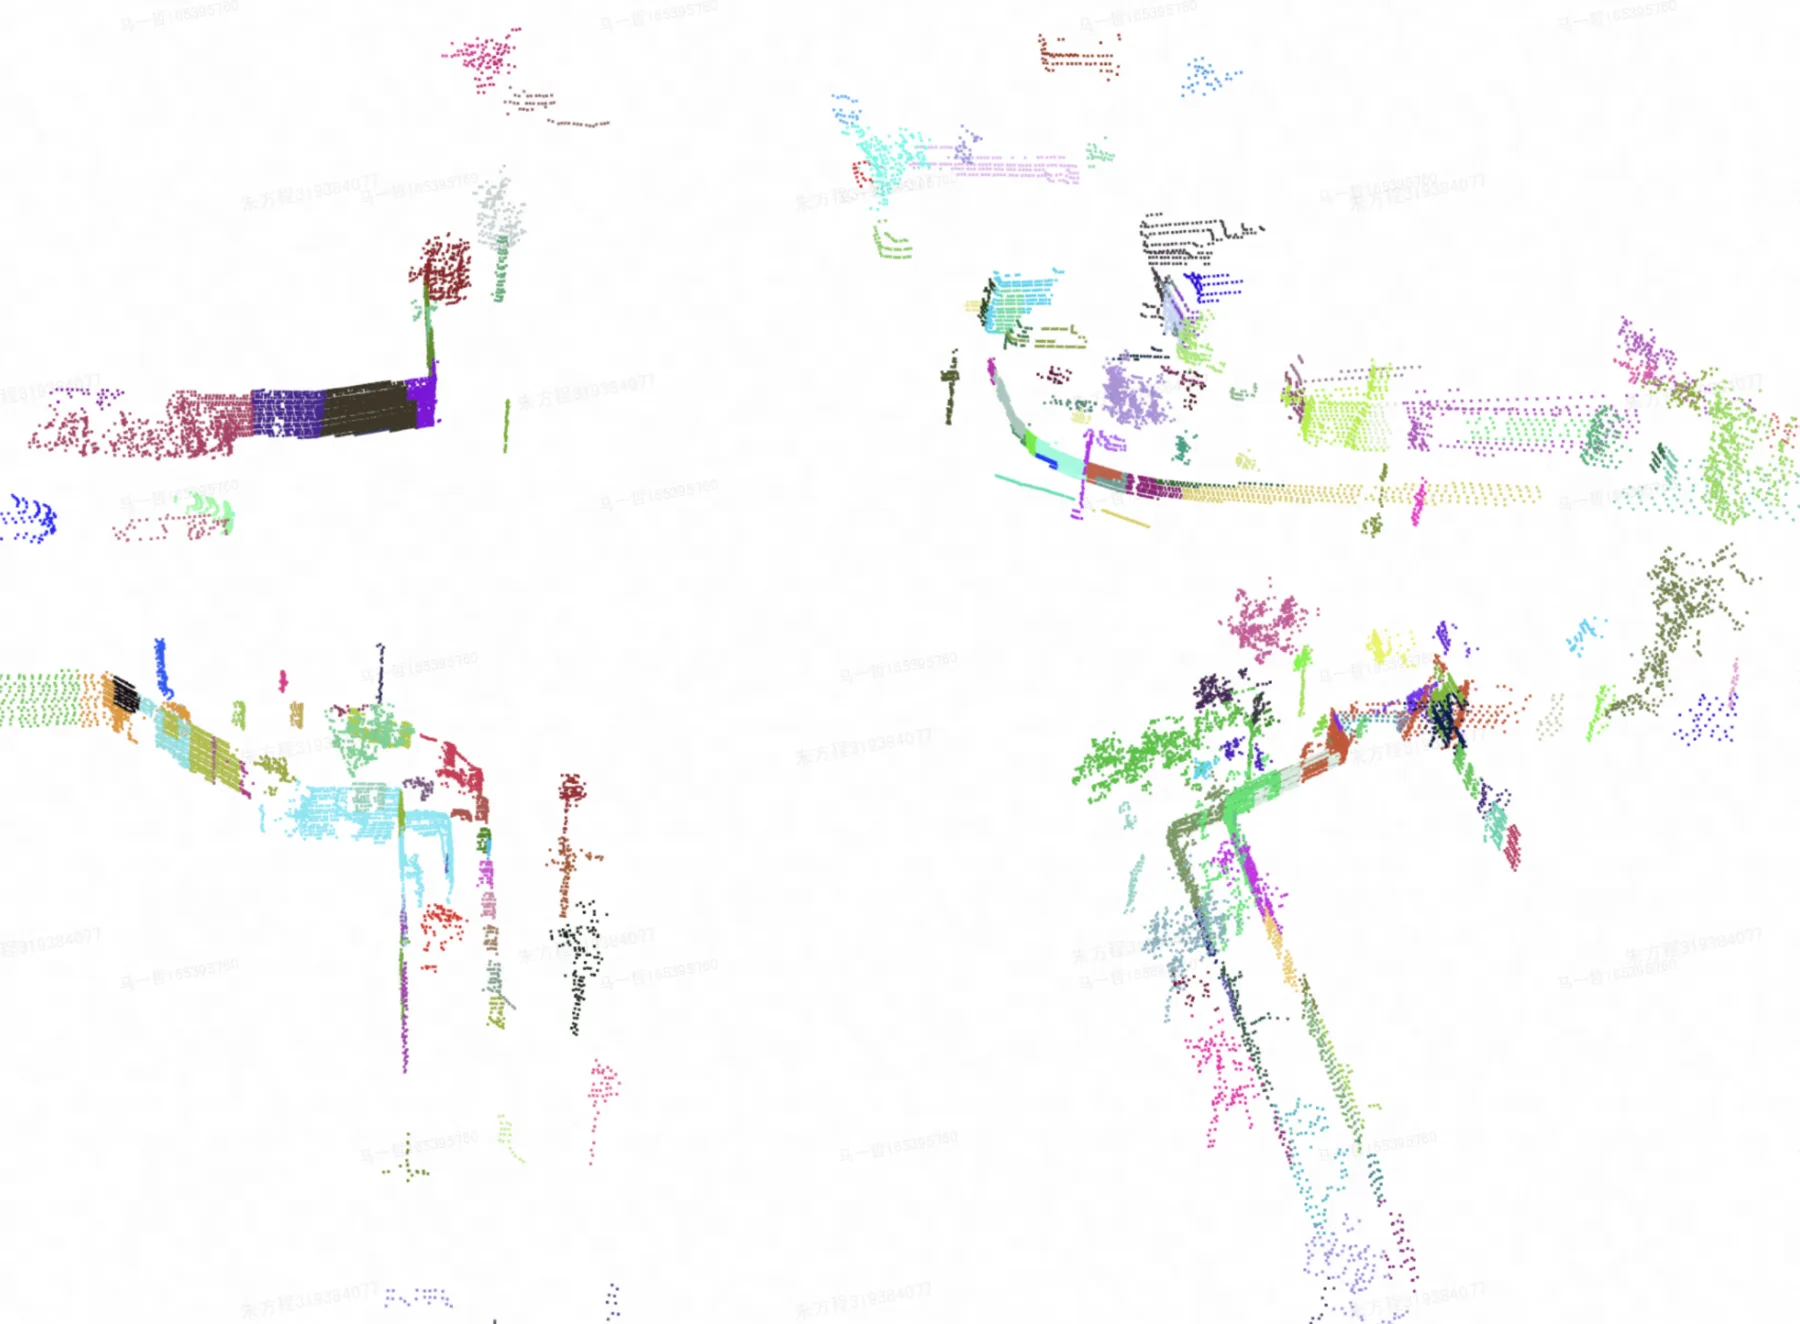
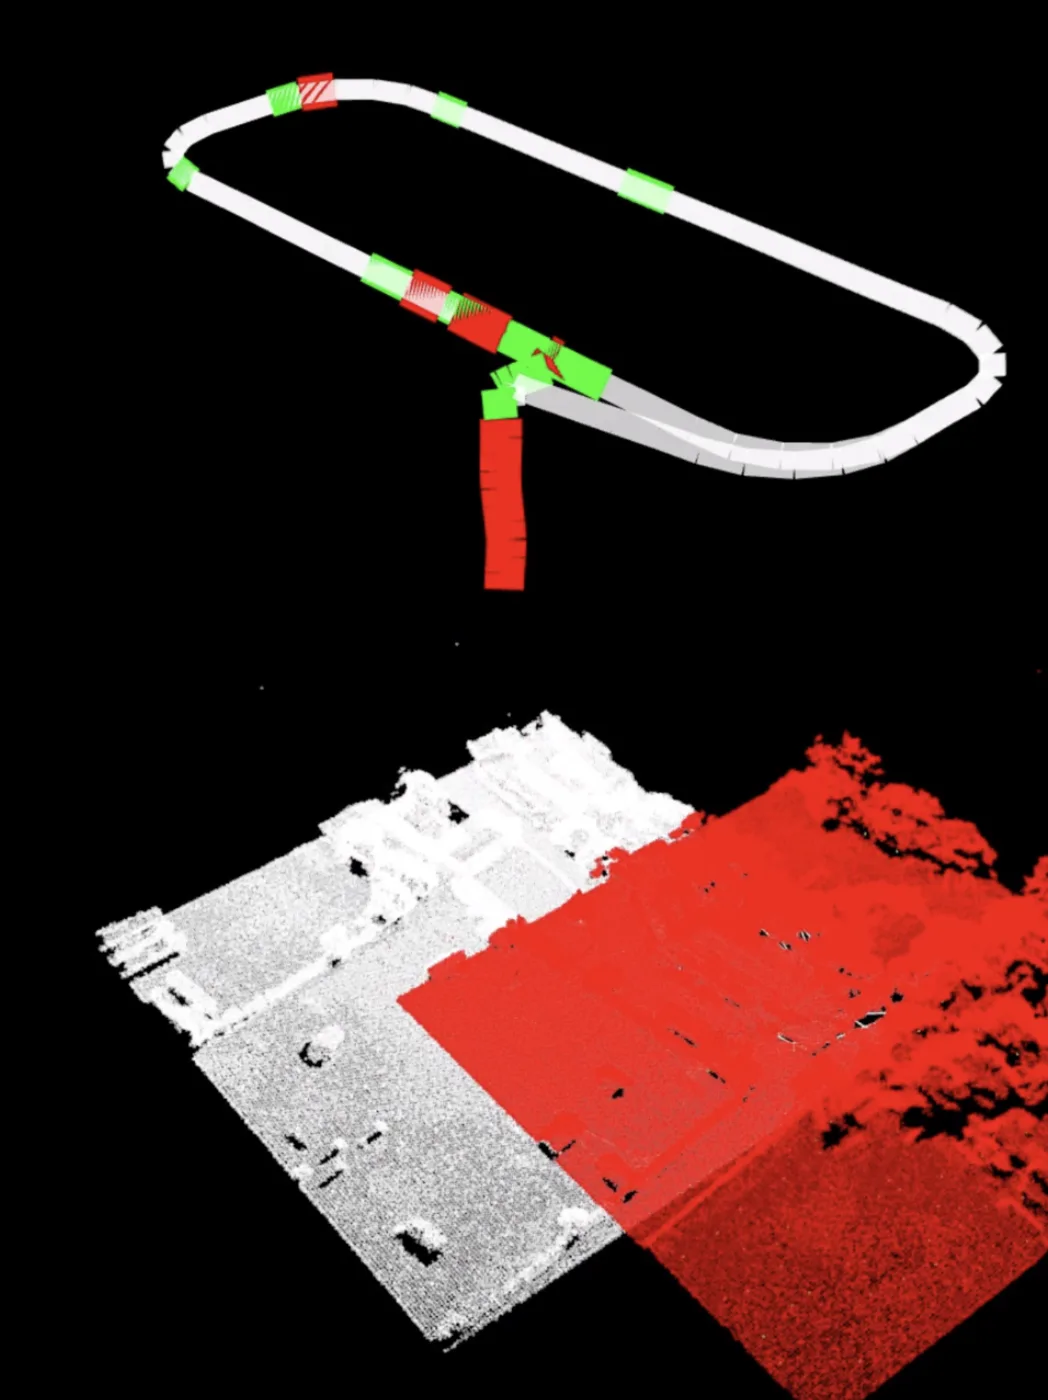
原始前端依赖稳定且具有方向性的几何基元,但无人机下视场景中的屋顶等水平面容易被过滤,柱状线特征也不稳定。尝试以 FPFH 描述子替换前端后,在几何约束充分时能够得到高精度结果,但召回率与端到端耗时仍未达到预期。
2. 基于 BTC 的几何描述子匹配
BTC 用三角形边长建立哈希检索,搜索效率高、描述紧凑。验证中发现 frame-map 任务的角点位置会随点云密度和视角变化,造成描述子不一致。通过滑窗累积局部点云并增量建库显著改善召回,但稳定性仍不足以作为主方案,因此保留为备选路线。
3. 基于 BEV 高程图的模板匹配
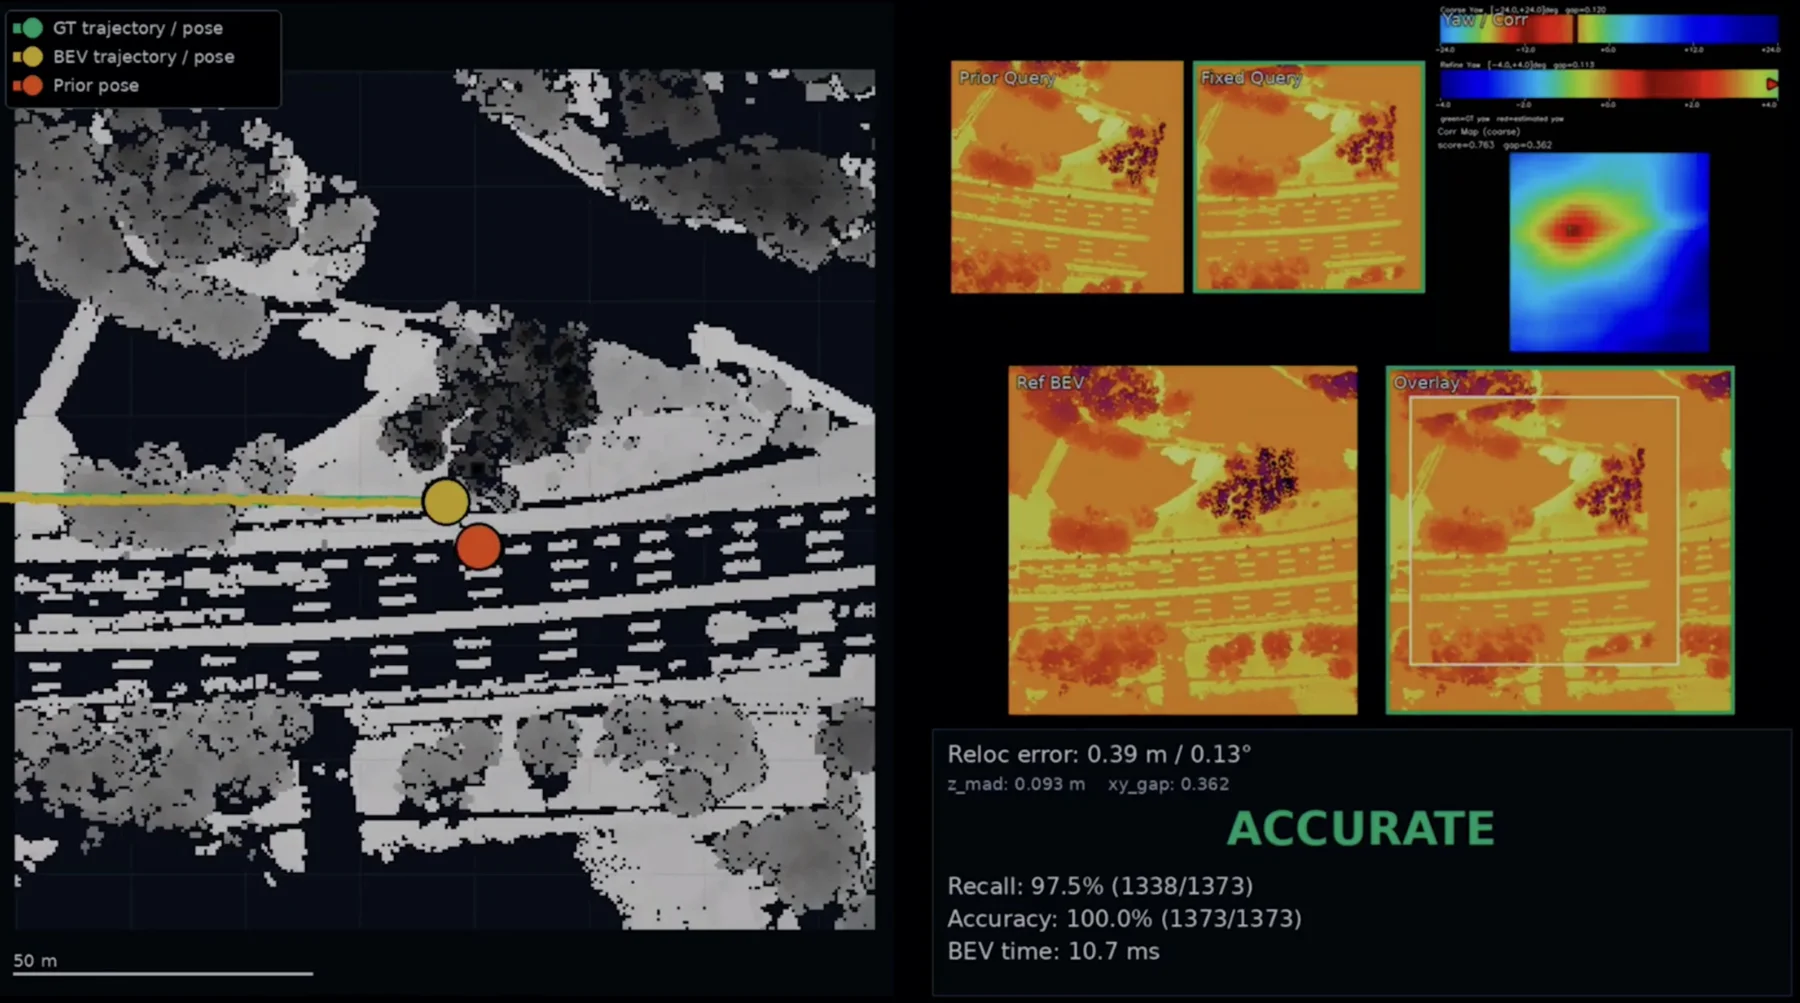
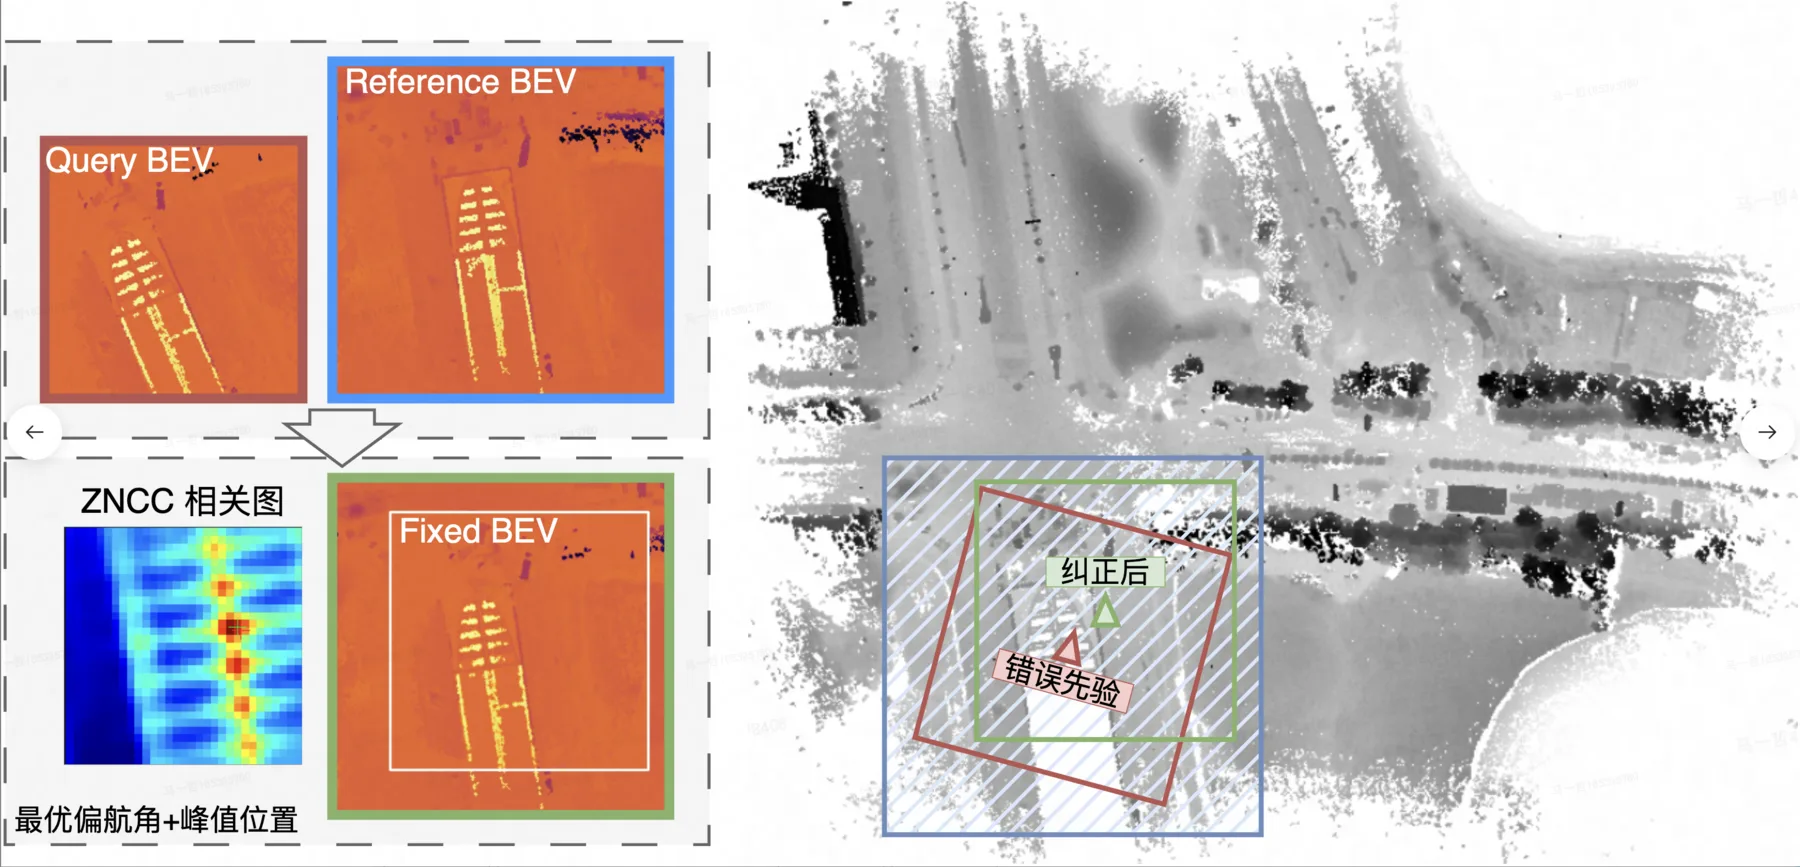
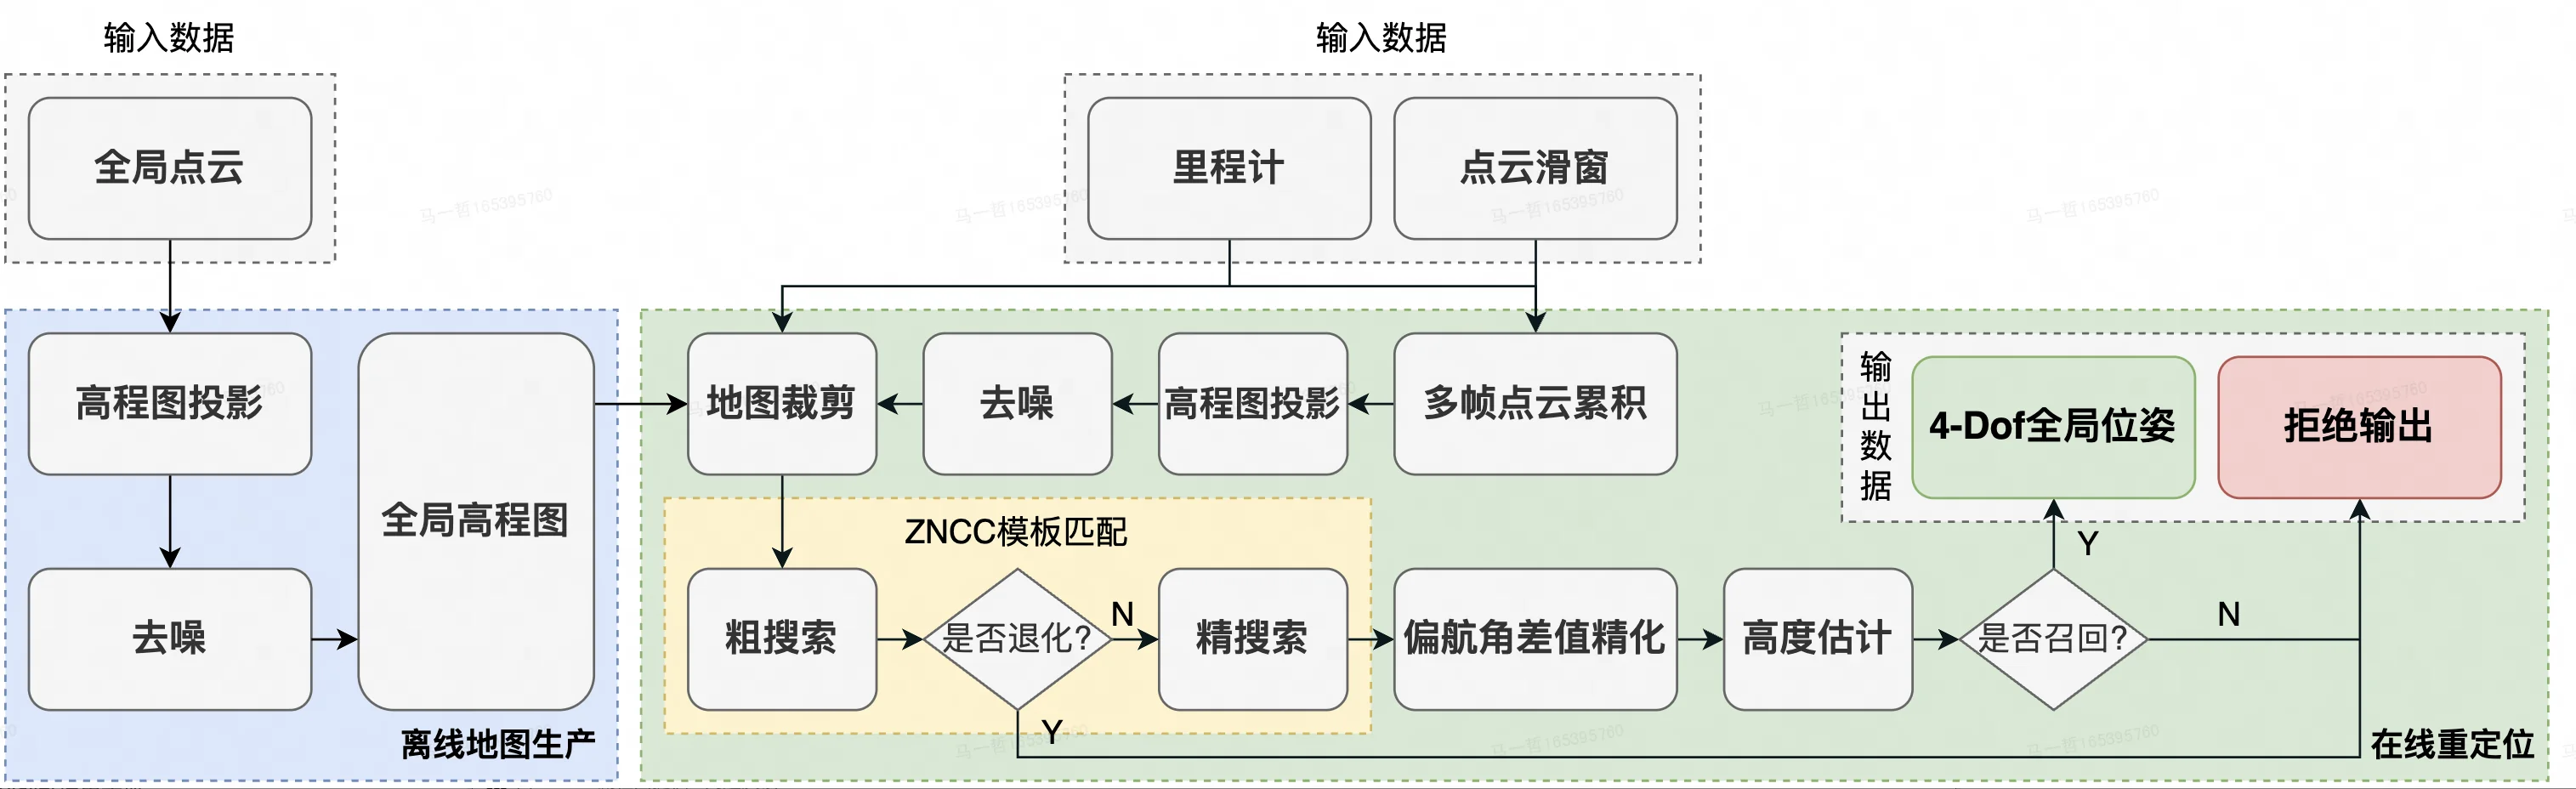
将局部点云投影为 BEV 高程图,在先验位姿附近通过偏航角采样与零均值归一化互相关(ZNCC)搜索最优匹配。该方案利用稠密高程纹理而非少量关键点,对点云密度和视角变化更鲁棒,并将三维搜索转化为轻量的二维图像匹配。
综合召回、精度与耗时后,选定该方案继续工程化。
BEV 方案的核心优化
在初期 Demo 基础上,围绕大范围收敛、可信输出、飞行姿态变化和长航线地图存储四类问题完成针对性优化。
01 · 实时性
Coarse-to-Refine 两阶段金字塔搜索
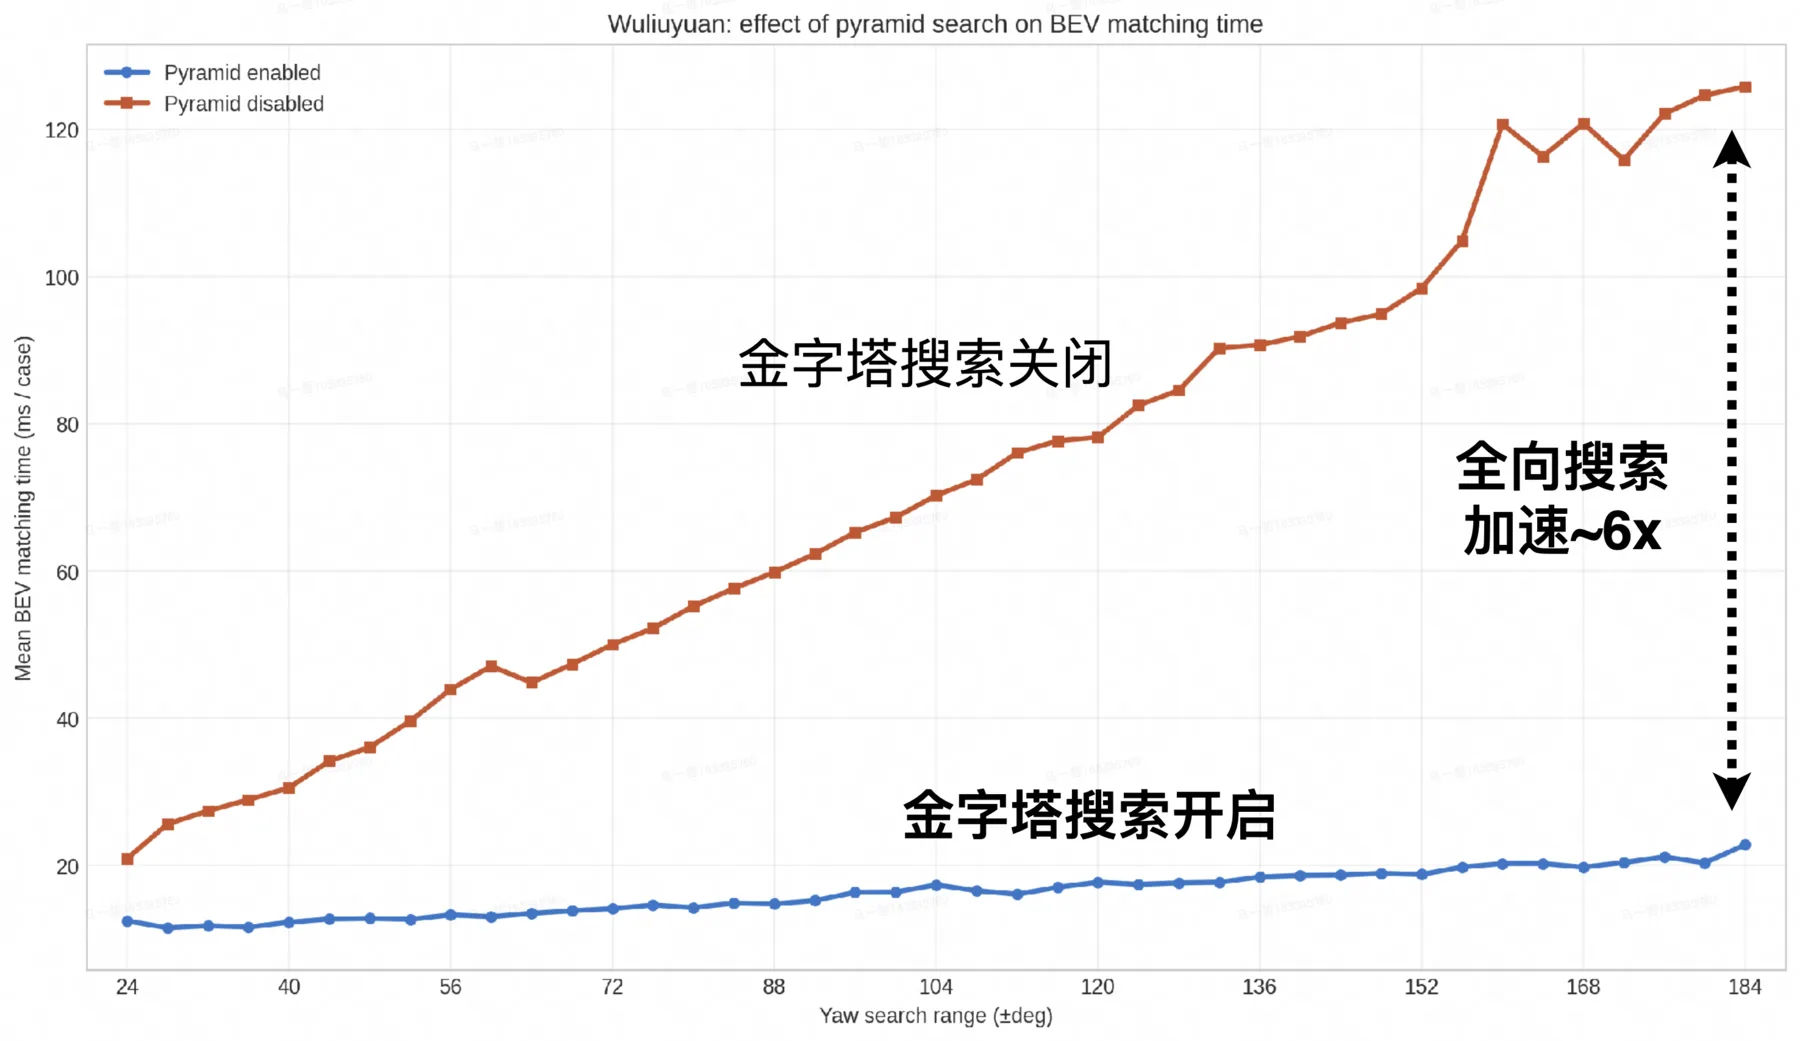
固定角度步长的穷举搜索会随偏航容忍范围线性增长。粗层先在下采样高程图上用较大角度步长完成全范围搜索,精层仅在已收敛的局部区域细化,将典型搜索中的模板匹配次数从 49 次降至 18 次;在大角度范围内,全向搜索获得约 6 倍加速。
02 · 可信输出
联合置信度评价机制
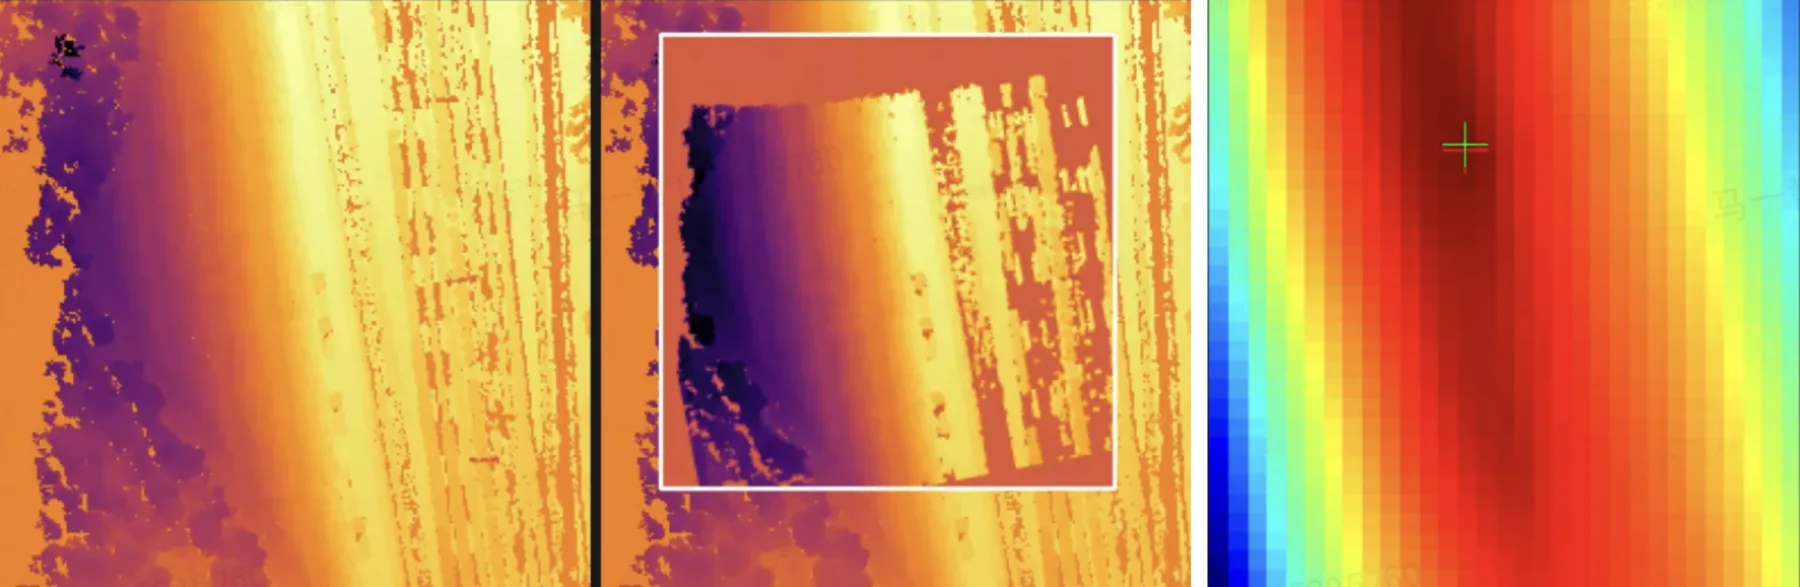
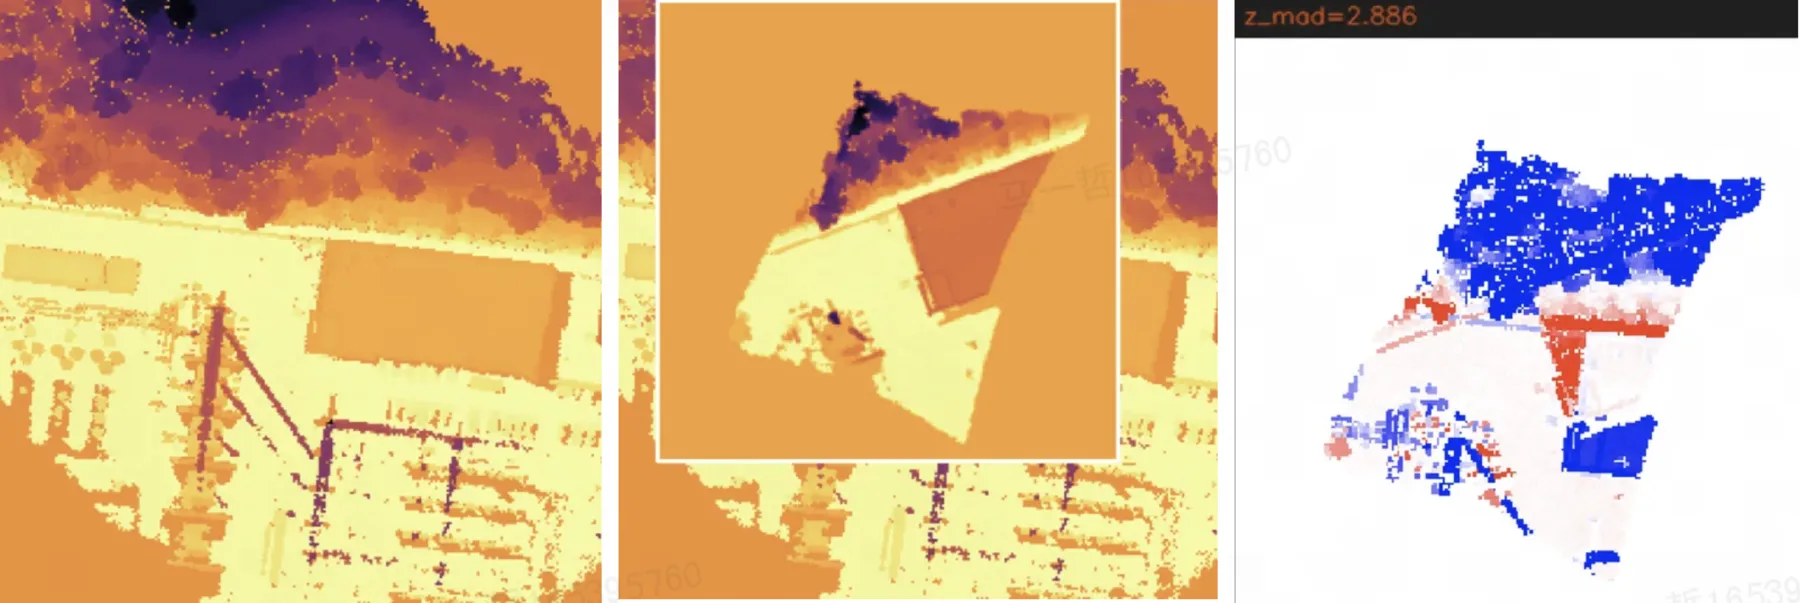
重定位是 Tracking 的兜底模块,因此宁可拒绝低置信度结果,也不能输出错误位姿。系统使用相关图主次峰差 xy_gap 判断长直道路、对称厂房和平地等退化场景,再以对齐后高程差的中位数绝对偏差 z_mad 作为召回门控,只输出可信结果。
03 · 鲁棒性
锚点帧累积与加权 ZNCC
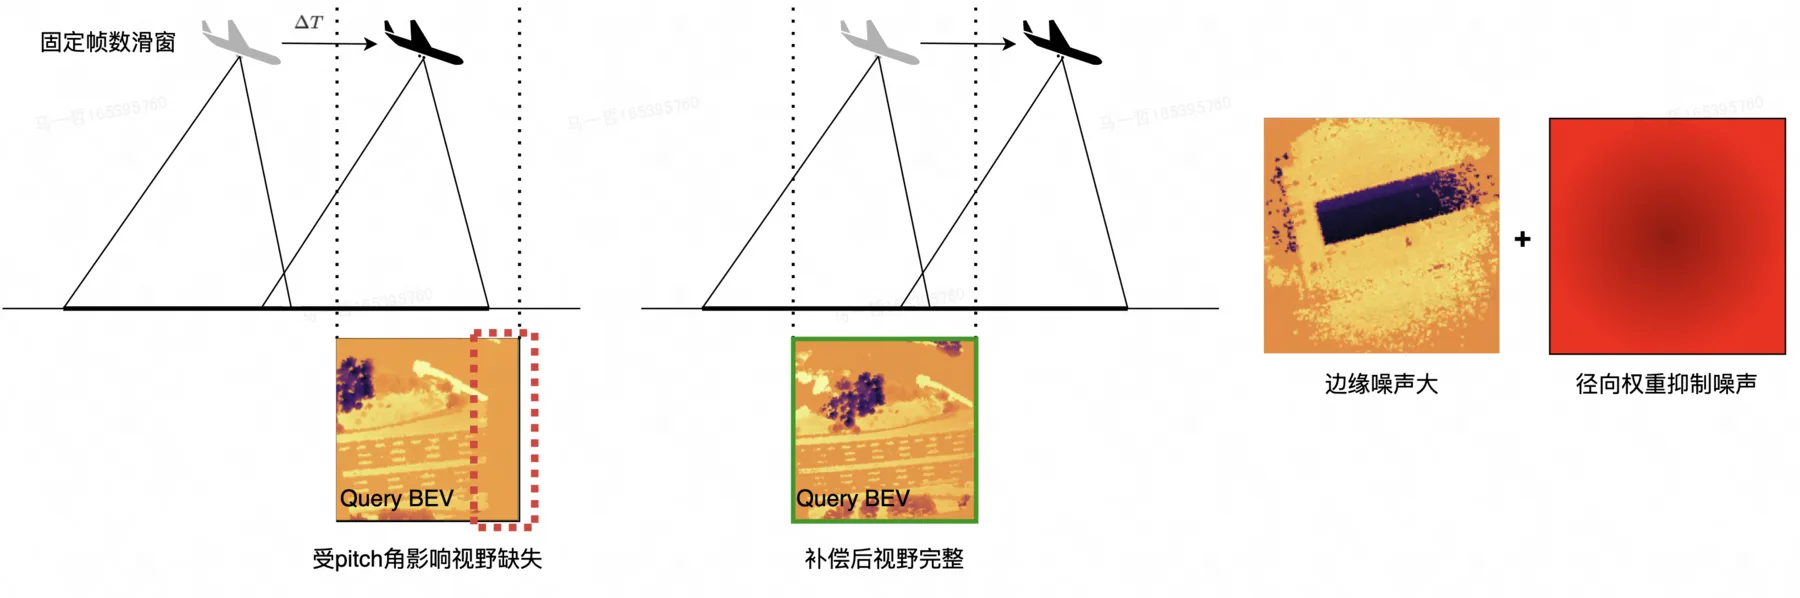
无人机前飞时的俯仰角会造成当前帧 BEV 视野截断和边缘噪声。方案以滑窗中的老帧作为锚点累积点云,扩大有效纹理面积;同时引入中心权重更高、边缘平滑衰减的空间权重,降低边缘噪声对相关匹配的影响。
04 · 地图存储
Tile + Bitmap 高程图压缩
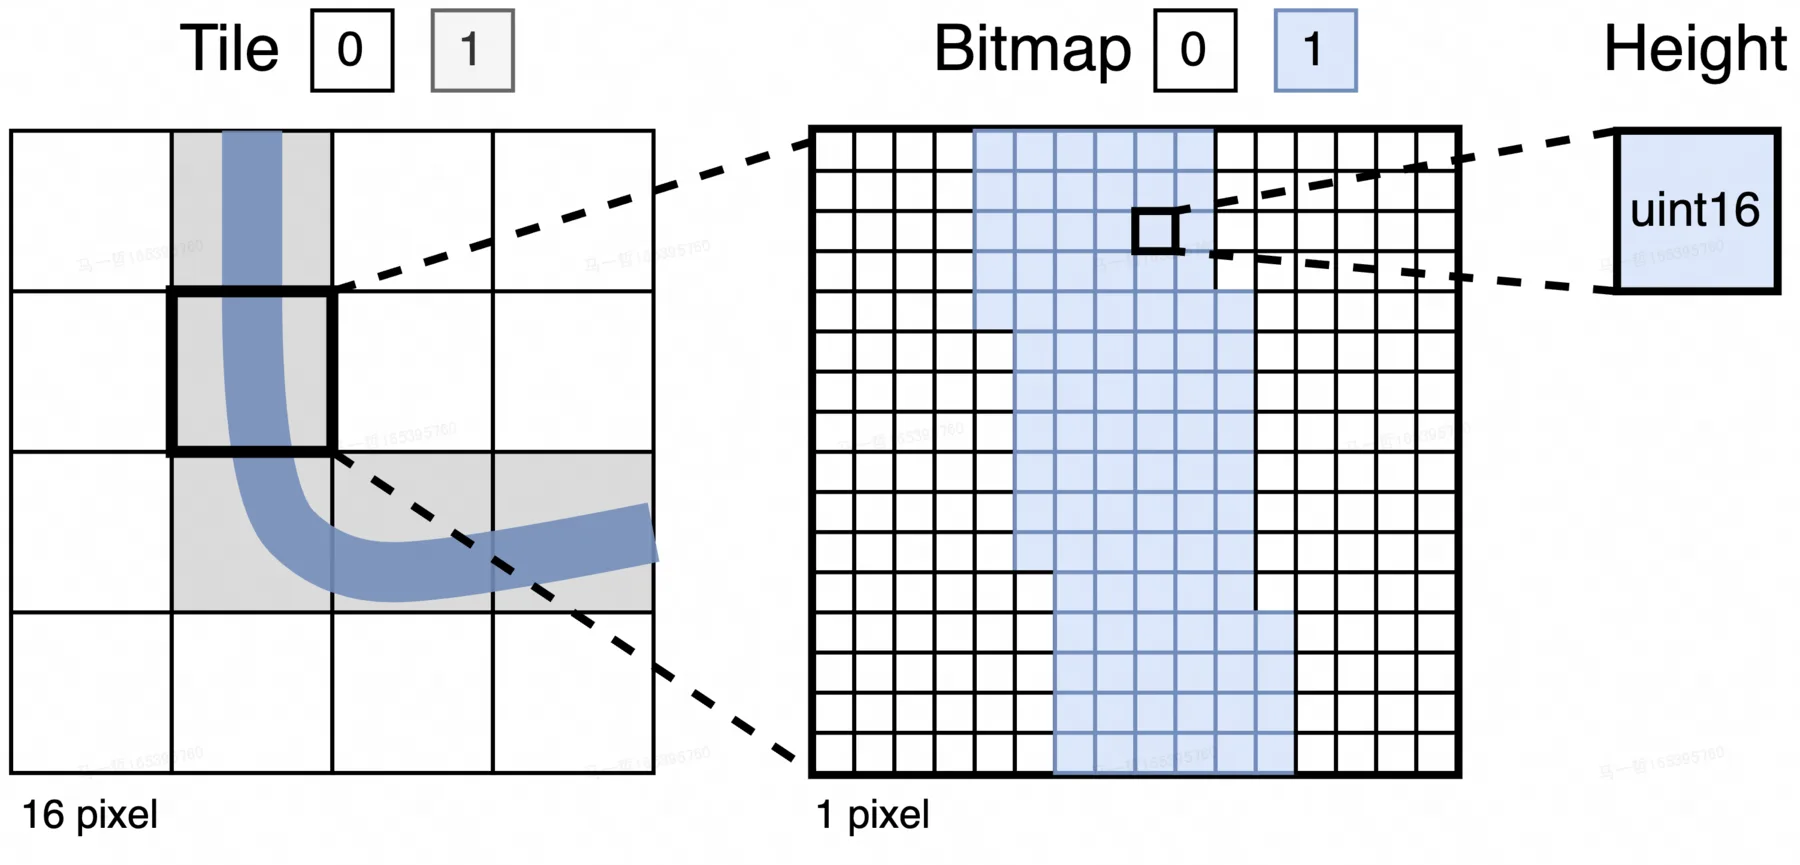
长航线地图包含大量无覆盖区域,稠密矩阵会为这些空白区域分配同等空间。方案使用 Tile 建立粗粒度空间索引,以 Bitmap 标记有效像素,再顺序存储量化高程,将地图压缩约 40 倍,最终控制在约 8.5 MB/km²。
实验结果汇总
对多个飞场、运营航线进行批量离线测试。
- 在物流园飞场、仁济医院航线、深圳供电局航线等纹理丰富场景中,BEV Reloc 的准确率达到 100%,4-DoF 位姿误差 P99 < 1 m / 1°;
- 在北京飞场、杭州飞场、鼎丰飞场等纹理不同程度退化的场景中,BEV Reloc 能正确拒绝不信任的结果,准确率 > 99%;
- 本地离线测试中,所有数据集耗时 P99 < 20 ms,预计机端 SoC 耗时 < 100 ms;地图存储约 8.5 MB/km²。